
智元发布GO- 3 Preview具身机器人模型 登顶三大权威评测榜单
- 字号
- 放大
- 标准
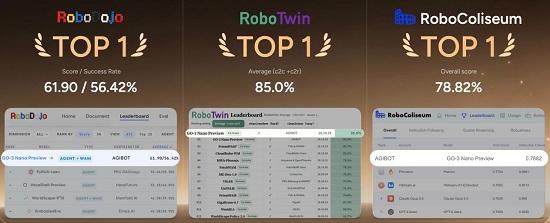
10月29日,智元机器人推出新一代具身基座模型GO- 3 Preview。当前大语言模型已经具备较强的文本推理能力,但机器人想要在现实世界完成抓取、装配等实体工作,不仅需要“思考”,更要适配物理环境,处理物体接触、位置变化等现实问题,这也是具身智能技术需要攻克的核心难题。在此背景下,GO- 3 Preview实现预训练、后训练、部署后全链路规模化学习,并且拿下RoboDojo、RoboTwin、RoboColiseum三大行业评测榜单第一名,该模型计划在2026年底全面开源。
不同于传统模型仅依靠前期数据训练,智元提出,机器人智能不能只靠实验室训练数据,更要在真实作业场景中不断积累经验迭代优化。GO- 3 Preview依托全新的WRAM具身原生架构,打通任务理解、环境预判和实际动作输出,机器人看懂指令之后,可以预判环境接下来的变化,再输出适配现实场景的操作动作,整套学习分为预训练、后训练、部署后持续进化三个阶段。
预训练阶段:打好基础,实现陌生场景举一反三
日常生活里,同样是拿起水杯,杯子的样式、摆放位置千差万别。如果机器人只会记住固定动作,遇到场景变化就容易失效。预训练的目标,就是让机器人掌握通用本领,面对没见过的任务也可以快速上手。
GO- 3 Preview一方面吸收人类第一视角的操作视频,学习人与物体交互的逻辑;另一方面采集机器人自身操作轨迹,建立视觉观察、动作和物理结果之间的对应关系。
模型内部做了多项技术优化:简化视觉信息处理,降低画面数据运算压力;先预判场景接下来会发生什么,再规划机器人动作;同时筛选合理的预判结果,让预判和实际动作互相匹配。
经过预训练之后,机器人无需额外调试,在家居、厨房、多机协作、灵巧操作等场景就可以完成全新任务。只要少量人为示范,还能挑战煎饼果子制作、乐高拼装这类步骤繁琐、对精细度要求高的工作。
后训练阶段:虚实结合反复练习,模拟复盘提升实操水平
完成基础学习,不等于机器人就能胜任复杂工作,就像人学会基础动作后,依旧需要反复练习打磨技巧。在后训练环节,智元搭建混合训练系统,结合真实机器人、仿真虚拟环境与环境推演工具开展训练。
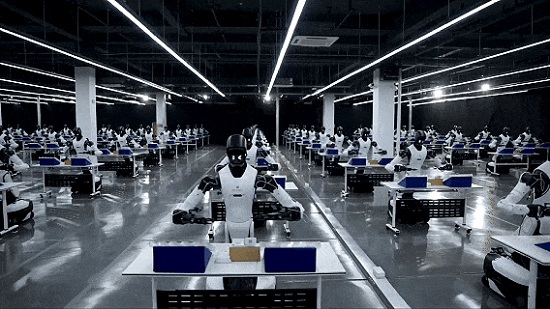
真实真机集群可以实现群体经验共享。上百台机器人同步开展作业,成功的操作可以被全体机器人借鉴,失败案例则标记出待优化的问题点,一台机器人踩过的坑,其他机器人也可以同步学习规避。
仿真虚拟环境能够低成本创造大量现实中难复现的场景,反复开展测试练习。同时借助环境推演工具,机器人仅凭一段真实操作记录,就可以模拟推演多种后续可能性,不用全部依靠真机试错,通过“想象试错”优化行动策略。
这套训练模式已经得到验证:桌面冰壶任务中,经过4小时迭代训练,机器人操作水平已经超过普通测试人员;堆叠抽积木游戏里,机器人能够连续抽出5块积木,同时保证高塔不会倒塌。
部署上线:在真实工作中自我迭代,边干活边升级
以往机器人落地后,如果遇到训练时没有见过的状况,大多需要工程师人工修改代码、补充数据,迭代效率较低。GO- 3 Preview希望改变这一模式,让已经上岗的机器人,在实际工作过程里持续自我优化。
智元搭建自进化框架,统一任务调用、执行、结果反馈的整套流程。机器人在工作中会自动记录任务成败案例,一方面把经验保存下来,遇到相似任务直接参考过往教训;另一方面把实际作业产生的操作数据用于模型更新,把实操收获固化成机器人的固有能力。
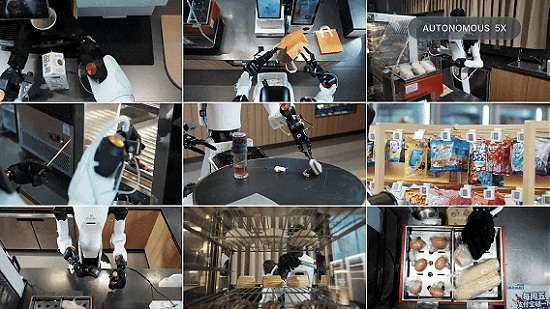
这套方案已经在商用机器人精灵G2上落地测试。该机器人在便利店执行真实业务,全程不需要人工实时介入调试。上线第一天完整任务完成率仅有28.6%,依靠持续积累实操经验,5天后任务成功率提升至85.7%。以挂小挂钩这一具体工作为例,机器人自己找到失败原因,调整操作顺序,任务成功率对比传统调优方式提升17.7个百分点,并且能力可以持续上涨,不会轻易陷入性能瓶颈。这也是行业内少有的,脱离仿真实验室,在真实商业场景完成机器人自主进化验证的项目。
行业意义:打通全链路,探索实体AI规模化成长路径
从早期GO- 1、GO- 2模型,到本次GO- 3 Preview发布,智元持续推进具身智能技术迭代。大模型依靠海量数据实现能力跃升已经被市场验证,但物理世界机器人如何复制规模化增长,一直是行业讨论焦点。
GO- 3 Preview给出的思路,就是把学习贯穿模型的整个生命周期:预训练搭建通用能力底座,后训练通过虚实结合打磨实操技巧,部署后依托真实业务源源不断获取新经验。当观察、行动、反馈形成闭环,机器人就可以不断拓宽能力边界,推动人形机器人从实验室走向真实的各类工作场景。