

20万小时真机实验警示 机器人任务成功不等于数据有效
- 字号
- 放大
- 标准
当前人形机器人商业化落地进程加快,具身Agent的迭代高度依赖真机采集的示范数据。不少模型在实验室测试中表现亮眼,投入真实场景却频频出错,高质量训练数据已经成为制约行业发展的关键瓶颈。近日,觅蜂科技真机操作团队对外公布最新研究成果,基于超20万小时真机运行记录、两万余项任务实操案例,结合25款双臂机器人开展对比试验,拆解真实机器人数据背后容易被忽视的质量问题。
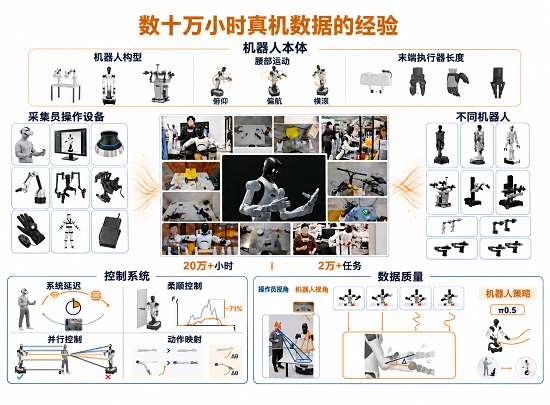
据团队相关负责人介绍,即便是顺利完成目标任务的示范数据,也有可能给模型带来负面引导。很多人会默认任务完成就代表样本有效,但机器人学习的是整套操作轨迹,示范过程中的各类瑕疵,会跟随成功案例一同被模型吸收。
在实际数据采集中,经常会出现操作员肉眼掌握环境信息,机器人机载摄像头却看不到关键线索的情况。缺少对应的视觉观测作为决策支撑,训练后的机器人只能近乎随机选择执行动作,只有保证机器人视角完整捕捉决策所需信息,模型才能学到合理的行为逻辑。
除观测层面的漏洞,硬件校准的一致性同样容易被忽视。据相关负责人介绍,如果数据采集阶段和实际部署阶段机器人校准状态存在偏差,数据里建立的状态与动作对应关系就会失效。即便训练数据集全部为成功案例,真机上线后依旧会出现大面积执行失败。
遥操作过程里产生的绕行、停顿、反复调整等补偿动作,也会悄悄混入有效样本。这些动作往往是为弥补系统缺陷做出的补救行为,并非完成任务的必要步骤,可模型很难自主进行区分。团队测试发现,当这类绕行样本占比提升,机器人完成任务的耗时最高上涨近三成,多余轨迹会被固化为机器人的固有操作习惯。
而这些问题,很多并非诞生于模型训练环节,在数据采集阶段就已经埋下隐患。机器人选型不能只关注机械臂能否触达目标,关节活动余量、末端执行器配置、腰部运动能力都会直接影响输出的数据品质,单纯加长工具末端反而会压缩精细操作的空间。
控制系统的表现同样左右着数据成色。操作模式频繁切换、系统存在反馈延迟、刚性控制带来的环境对抗,都会催生大量非必要动作。团队相关负责人表示,想要产出可靠的训练数据,不能仅以任务是否完成为评判标尺,需要前置考量观测信息完整度、硬件适配性以及动作轨迹的合理性,把质量管控前置到数据采集全流程,才能为人形机器人真实场景落地输出真正有效的训练经验。