

港产具身智能①/大公报直击港首个全端具身智能实验室 港产机械人 攻克长程任务
- 字号
- 放大
- 标准
编者按
具身智能的发展,标志着人工智能从「数字世界」走向「物理世界」的范式跃迁。香港不甘人后,主动布局,首份「五年规划」提出瞄准AI与机械人等关键技术,加速对接国家重点科技战略。
《大公报》走访本港多间高校,直击机械人演示现场、了解其最新发展,今起推出「港产具身智能」系列,为读者介绍本港高校实验室的原创成果、产学研合作模式与落地情况及其难点,一窥未来智能生活的新形态。
具身智能发展迅速,但服务机械人的技能往往持续时间只有数秒,长程复杂工作仍有待突破。今年5月成立的全港首个全端具身智能实验室,正是本港攻克长程任务的先行者。实验室坐落科学园,已于今年8月启用,大公报记者率先目睹实验室「真容」,见到内里设有足球机械人、VLA双臂操作机械人及操作台等,充满高科技元素。
香港中文大学香港具身智能实验室联合总监李钟毓接受《大公报》专访表示,实验室今年首次以一套视觉语言动作模型(VLA)机械人完成长达两分钟的复杂任务─制作三文治,他指团队将继续攻坚更长程任务。实验室亦有踢足球、打羽毛球等机械人研究,有望日后作陪练等用途,赋能体育发展。\大公报记者 汤嘉平(文) 黄洋港(视频)
香港具身智能实验室由香港中文大学InnoHK香港物流机械人研究中心于今年5月宣布成立,与其他具身智能实验室不同的是,该实验室定位为首个全端实验室。
「全端的意思,就是说几乎具身智能涉及到的整个技术栈我们都有研究。」李钟毓介绍,这些技术栈大致可以分为五类:第一是硬件设计,即机械人本体的设计,相当于机械人的「血肉」;第二是运动能力,包括平衡控制、步态规划、阻抗控制与轨迹追踪等,相当于机械人的「小脑」;第三是环境交互感知能力,体现在各部位完成复杂、精细化的操作任务,相当于机械人的「大脑」;第四和五分别是集群智能中的多机智能以及人机交互智能。
赋予双臂操作机械人「大脑」
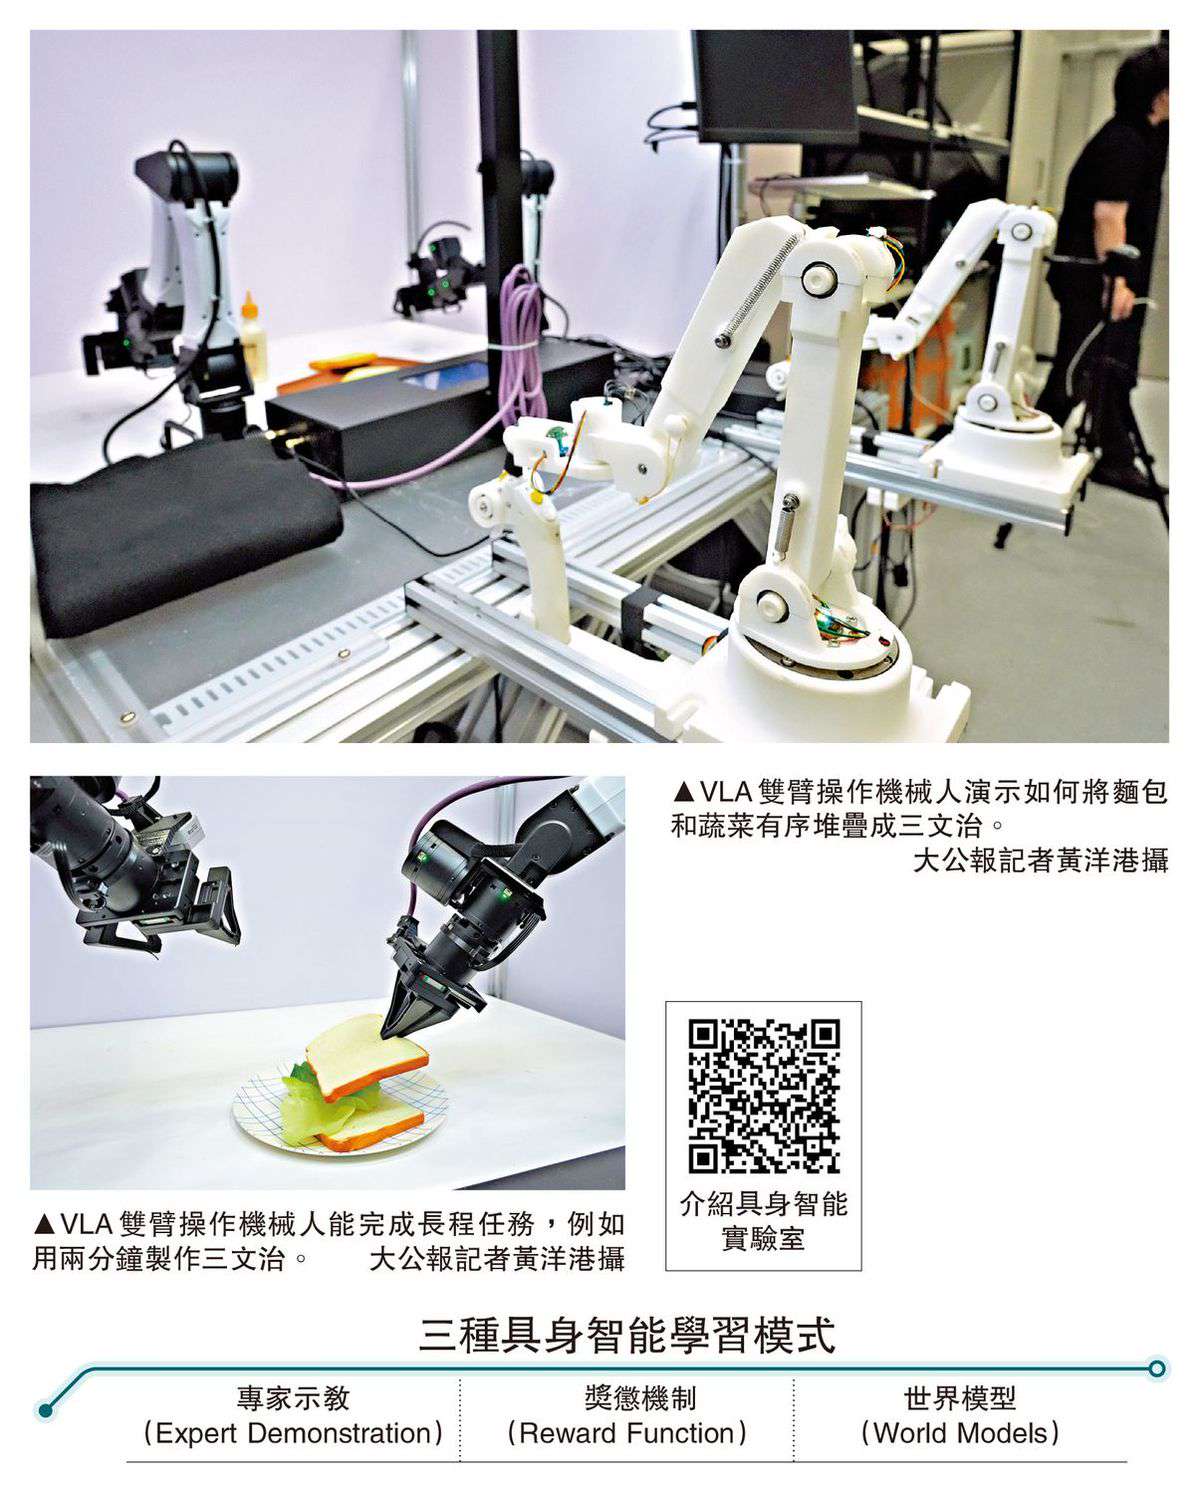
大公报记者于今年8月底率先走进刚落成的全端具身智能实验室,实验室位于科学园19W大楼,一进门便见到约1.2米高的足球网状球门,球门对面则是两个约一米高的人型足球机械人,通体银白;再往入面行见到一个门框,供搭载机械臂的机械狗进行开关门等任务训练,其对面则是VLA双臂操作机械人及其操作台。
其中,VLA双臂操作机械人能完成长程任务,亦是机械人「大脑」研究的成果体现。该机械人为两条手臂状物体,工作人员在遥控器上下达做三文治的指令后,两条手臂开始一手夹起一块面包放进餐碟上,另一只手夹起蔬菜叠上,再用另一只手将最后一块面包片叠上,整个过程流畅顺利。
「VLA双臂操作机械人的最大亮点,是依靠同一套控制策略、同一个『大脑』去完成长程任务。」李钟毓介绍,团队是在开源基座大模型的基础上做微调优化,使本身不具备长程任务处理能力的机械人,能够掌握长程复杂操作。「我们的思路是将大任务拆解成多个子任务。例如制作三文治,子任务分别是:先夹面包放到盘子;再把菜放到面包上;再盖上另一片面包。」
李钟毓团队借鉴的是人类决策学习逻辑。他指,人类会记住过往关键事件,即示教轨迹出现速度突变,如机械人快速移动到某位置后缓慢停下。人类示教时到关键步骤会下意识放慢,机械人便识别这是重要时间片段,重点关注该段操作,快速移动过程则不必过度关注。实际运行时,机械人检测关键事件发生并保存资讯,整理历史资讯,完成多子任务组成的长程操作。
「专家示教」助学习新技能
「单纯死记硬背无法有效学习,我们团队首创引入关键事件机制,让机器人只重点记住关键事件。」李钟毓续介绍,这些关键事件的学习靠的是「专家示教」(Expert Demonstration)的学习模式,「不需要编写程式。整个机械人系统分为主臂和从臂,人摇动主臂,从臂跟随主臂运动,以此完成对机械人的示教。然后机械人演示教学成果时,就用两个从臂完成。」
「专家示教」原理与人类学习新技能类似,如父母教孩子炒菜,孩子看多便学会。李钟毓表示,训练机械人的学习模式有三种,除「专家示教」,还有「奖惩机制」(Reward Function)和「世界模型」(World Models)学习模式。
「我们不是第一个研究长程任务的,但算是目前效果最好的。」李钟毓表示,以往学界处理两分钟的长任务,机械人往往在前一两个子任务就失败,而今次香港具身智能实验室的系统可以连贯地完成整套任务,途中无需额外调试。
至于下一步研究计划,李钟毓则希望一方面实现更长程的任务、提升任务成功率;另一方面,目前机械人只能在桌面静态环境工作,团队希望把这套能力迁移到人形机械人,让机械人可以在不同地点完成任务。